Quise comprobar primero algo pequeño: que el modelo pudiera escribir un programa, ejecutarlo y observar sus consecuencias sin tener acceso directo al juego. En esta versión el hijo ejecuta Python y solicita acciones; el padre conserva el entorno, las cuotas y los recibos. No trasladé el LLM al núcleo de NEXUS-0.
## Lo que ya pude ejecutar
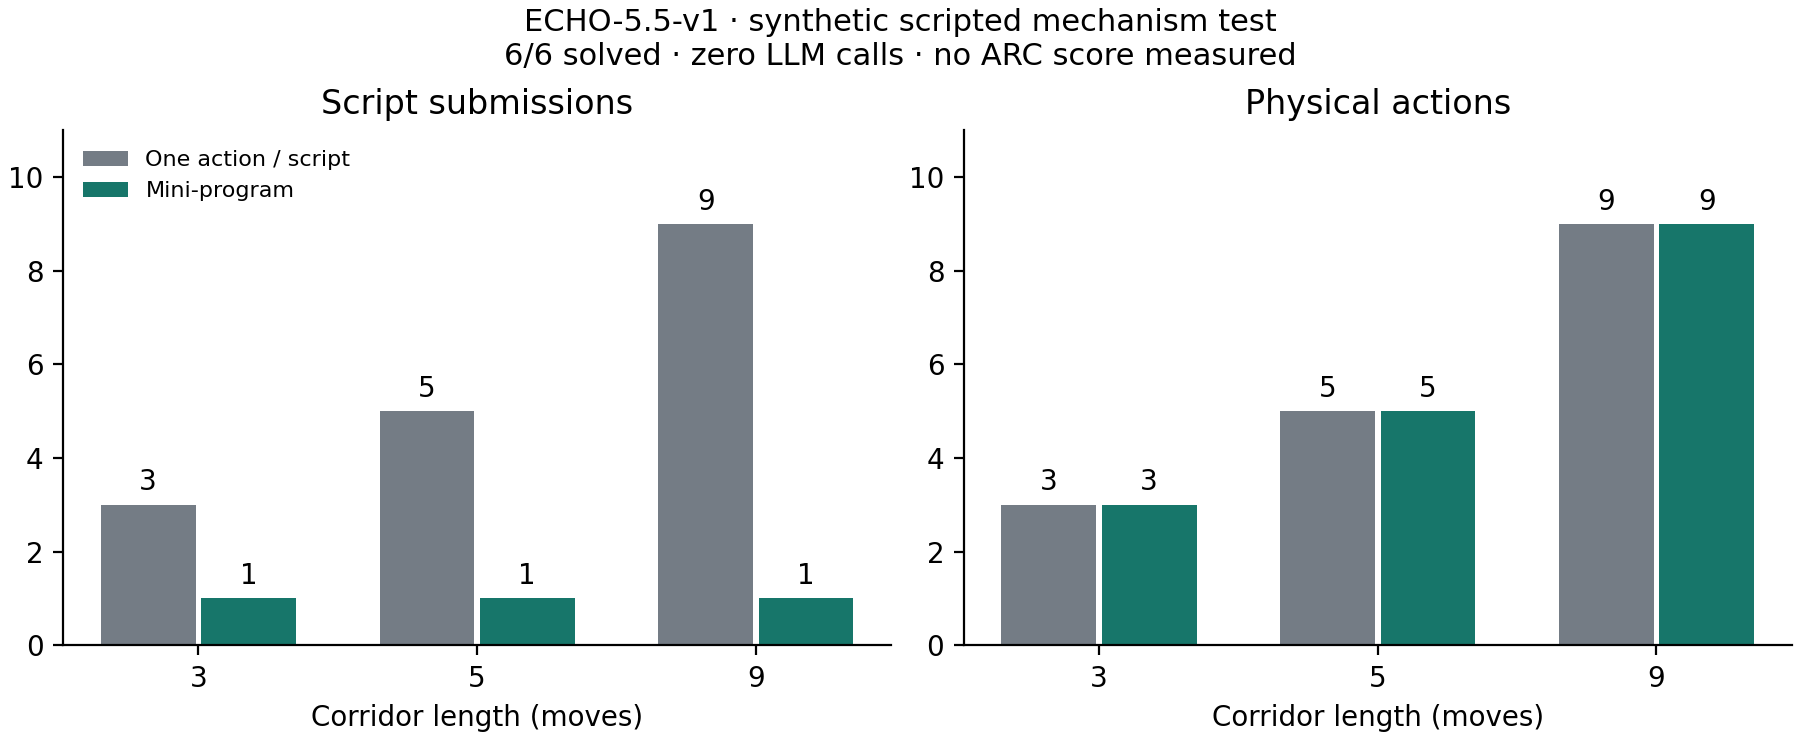
Pasaron 62 pruebas seleccionadas: 29 del arnés nuevo, 24 de interacción y 9 del núcleo y la rejilla. Los seis casos sintéticos scriptados se resolvieron. En tres corredores, pasar de una acción por script a un mini-programa redujo los envíos de 17 a 3, manteniendo exactamente 17 movimientos. Eso comprueba el mecanismo; no mide ahorro de tokens ni mejora de inteligencia.
Seis casos resueltos, cero llamadas LLM en esta comparación. Descargar PDF · Datos.
## El modelo real, en CPU
Qwen2.5-Coder-7B-Instruct Q4\_K\_M escribió un bucle que localizaba los colores declarados por el fixture y actuaba hasta alcanzar la meta. La calibración final del corredor de tres pasos necesitó una llamada, 407 tokens de entrada, 185 de salida y tres movimientos; tardó 115,46 segundos. El modelo no utilizó el planificador, así que no atribuyo al helper esa victoria.
Antes hubo dos programas con un atributo inexistente, un timeout y una interrupción. Conservé los errores, aclaré la API y repetí la calibración en una salida nueva. No convierto el único corredor finalmente calibrado en un resultado de tres tareas ni en una victoria ARC.
## Ver las ejecuciones oficiales
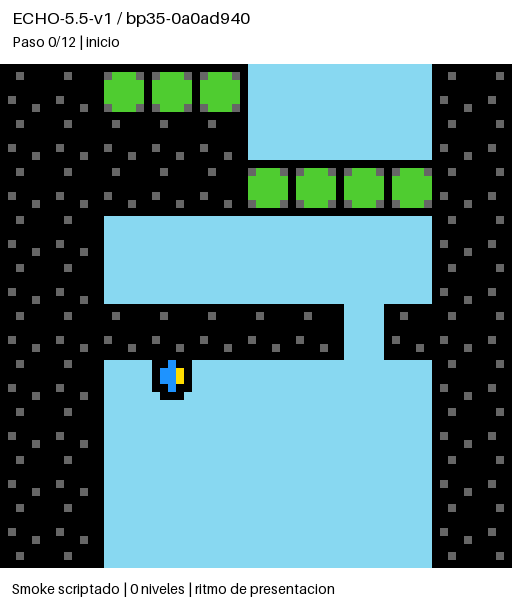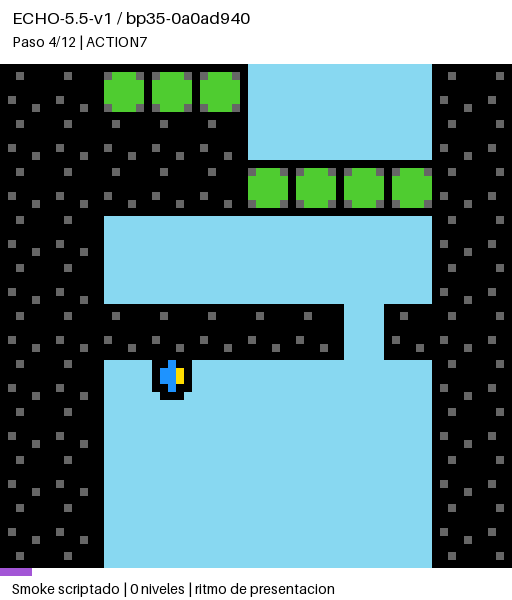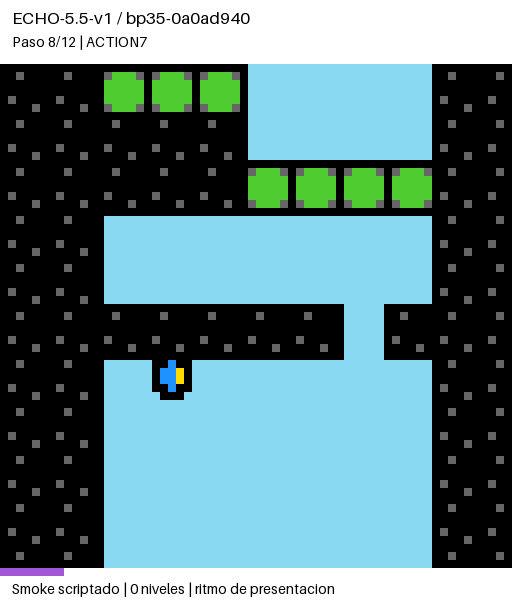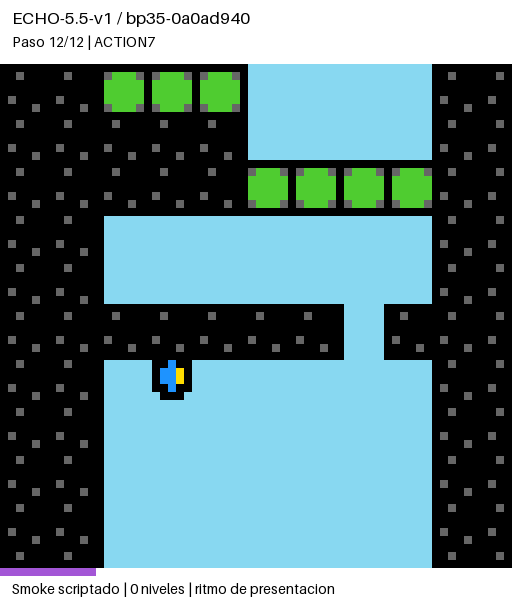
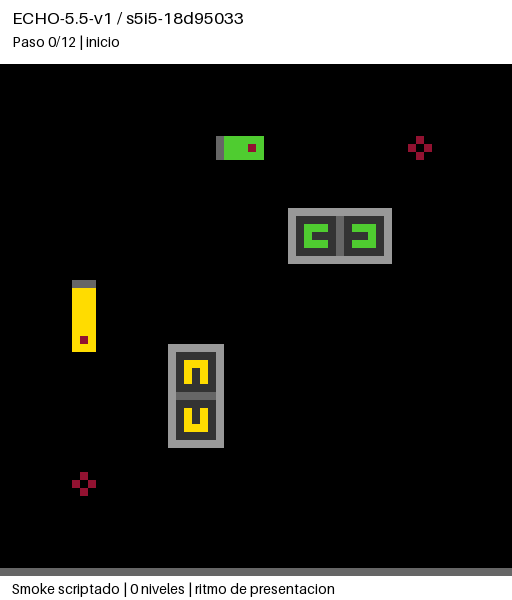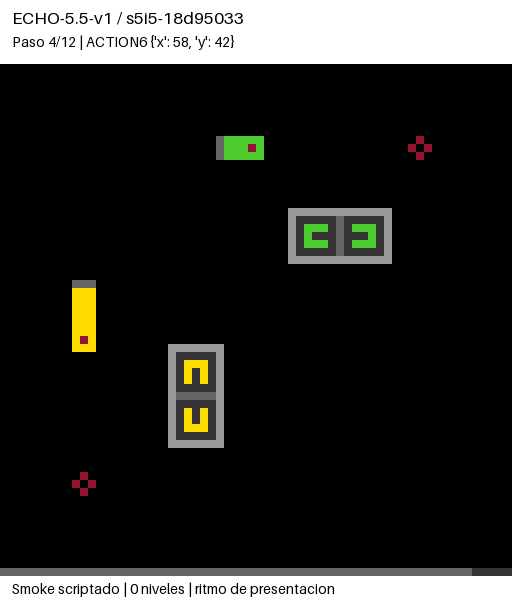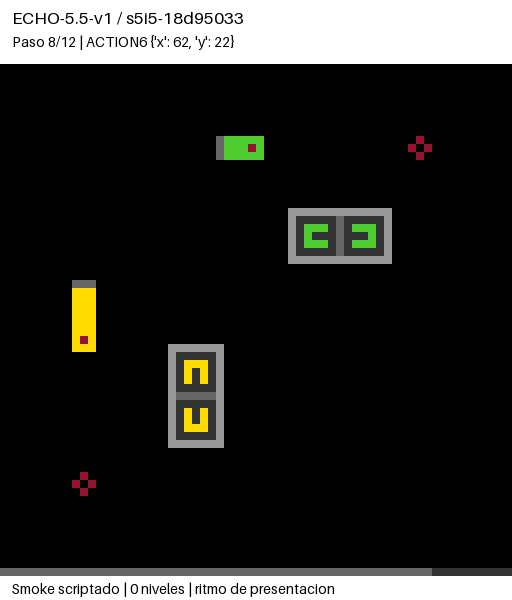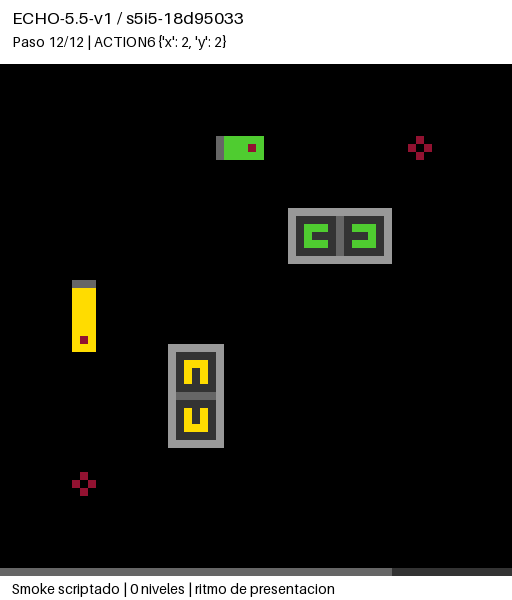
Estas repeticiones proceden de los frames públicos guardados en los recibos de dos juegos de desarrollo oficiales, con arc-agi y arcengine 0.9.3. Cada secuencia contiene el inicio y doce acciones. Son un smoke scriptado, sin LLM: **cero niveles y cero victorias**. El ritmo del GIF es de presentación, no el tiempo original de ejecución.
Ver repetición: bp35-0a0ad940 · 12 accionesFrames registrados; sin interpolación. Abrir o descargar GIF · Captura estática · Secuencia de datos.Ver repetición: s5i5-18d95033 · 12 accionesFrames registrados; sin interpolación. Abrir o descargar GIF · Captura estática · Secuencia de datos.
## Qué significa el verde de v1
Los tres runs finales conservaron sus fuentes sin cambios, sus 180 recibos pasaron la verificación con custodia HMAC local y los trabajos del sandbox terminaron vacíos, con destroyed igual a cero. No se gastó GPU; el servidor CPU se apagó. Las firmas acreditan integridad, no la verdad de una interpretación.
El ejecutor limita recursos y conserva los efectos ya realizados si un programa falla: no existe rollback del mundo. Usa el runtime de lectura del host, no un rootfs hermético. El motor del juego sigue siendo código confiable síncrono en el padre.
## Lo que falta demostrar
El planificador existente solo admite mapas de 2 a 16 celdas por eje. Antes de aprovecharlo sobre frames ARC de 64×64 necesito una abstracción válida y aprender los efectos contextuales de los botones. Agencia y contacto siguen siendo hipótesis; un no-op no se transforma en pared permanente.
El siguiente contraste requiere episodios oficiales con modelo y ablaciones pareadas de planificación y memoria. Esta versión demuestra que el circuito funciona en el alcance descrito. Todavía no demuestra una ventaja frente a The Duck ni mayor resolución en ARC.