 echolabs
Ver al agente actuar en un mundo
El Arácnido, la memoria de consecuencias y la navegación medida en simulación.
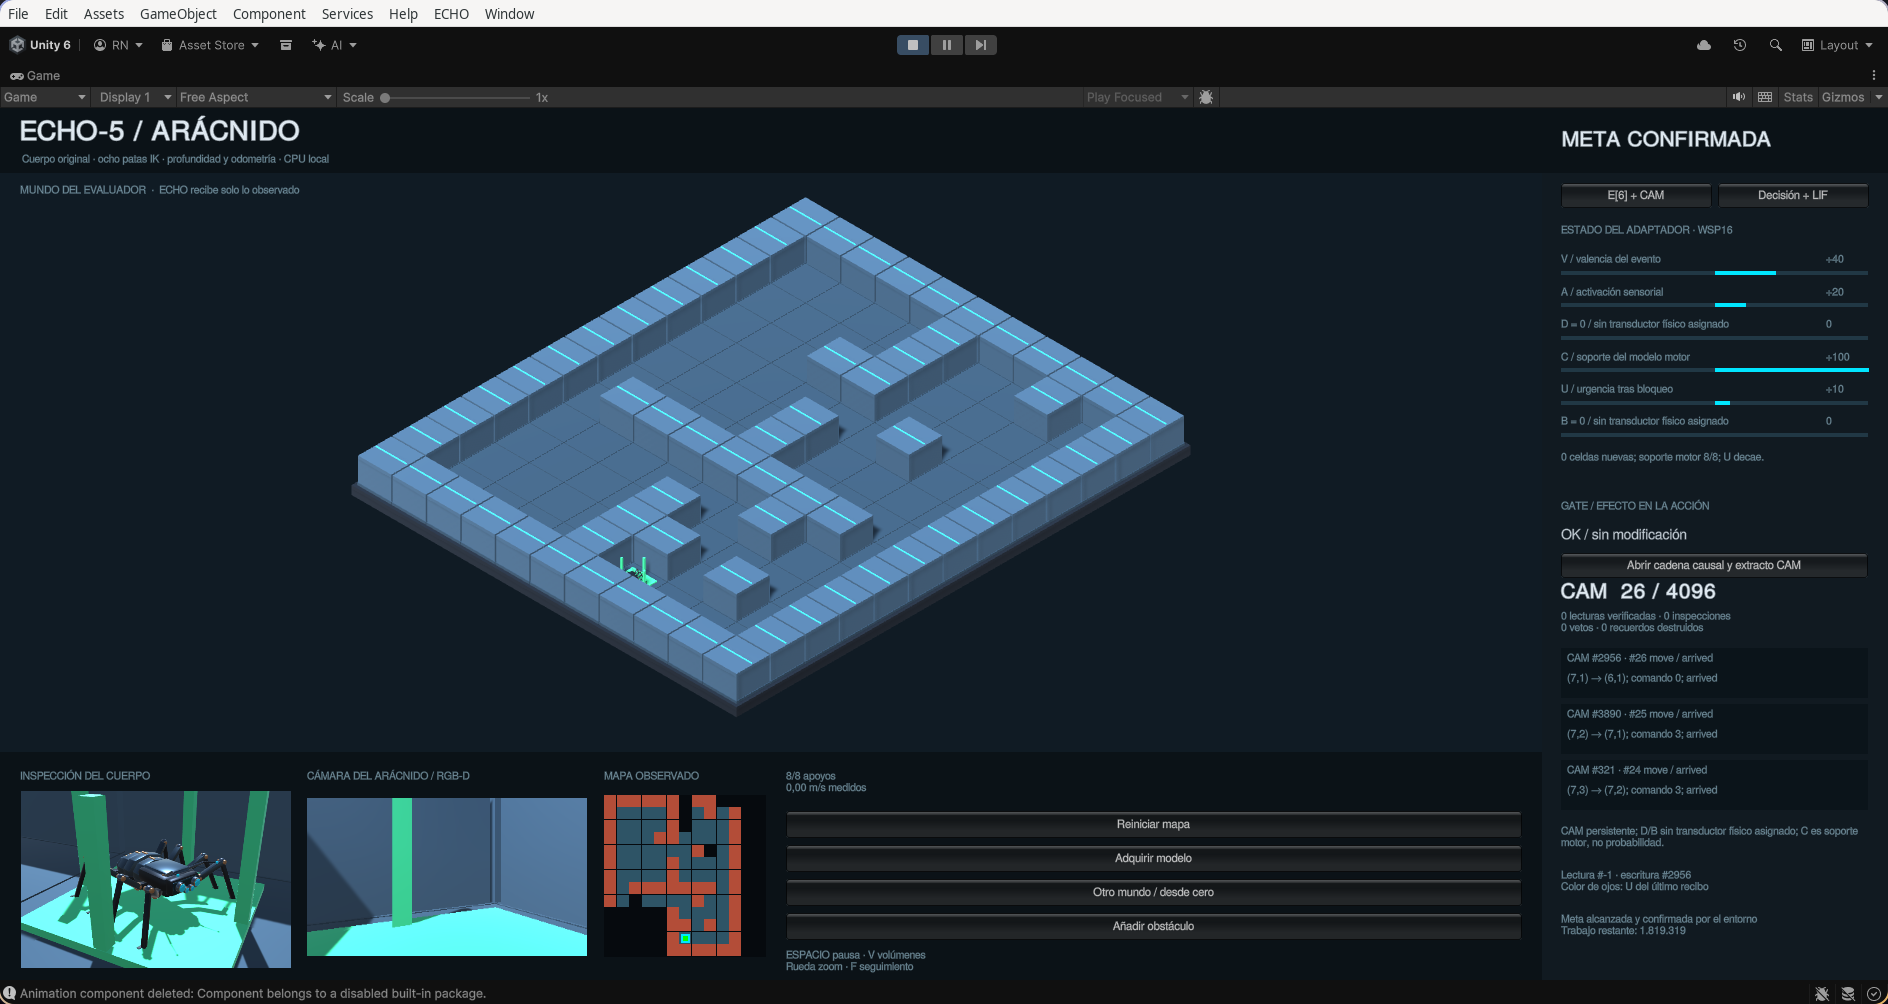
Necesitaba un lugar donde pudiera ver las decisiones y sus consecuencias. En echo-unity conecté el controlador de ECHO a un Arácnido con ocho patas articuladas, sensores simulados y un inspector que muestra observación, contexto, recuerdo, decisión y movimiento.
Las mediciones
Station 1.0 registra 8/8 mapas de desarrollo y 3/3 misiones. En mapas nuevos del contrato: 16/16, cuatro familias y ningún bloqueo irrecuperable. Las auditorías del diario pasaron 34/34. El acondicionamiento controlado comprobó seis condiciones, incluidas segunda exposición, contexto seguro, extinción y reinicio.
El cerebro tuvo un pico de RSS de 35,08 MB en desarrollo, con muestreo cada 50 ms y excluyendo Unity. Una misión geométrica CPU se completó con cero paquetes externos en un espacio de red de loopback; ese ensayo offline no incluye Unity/PhysX.
Qué hace el controlador
Aprende efectos de cuatro comandos a partir de observaciones compatibles y planifica sobre el espacio conocido. La búsqueda es BFS condicionada, no un A* universal. La memoria puede inhibir una transición bloqueada en el mismo contexto; nueva evidencia puede retirar la inhibición sin borrar el episodio.
La frontera de lo demostrado
El controlador recibe profundidad y odometría simuladas, no reconocimiento aprendido desde RGB. El observador LIF es pasivo y no dirige la política. Los resultados son de simulación acotada: no garantizan cero colisiones en cualquier mundo ni transferencia directa a ARC.